
Mercury ™ Hochgeschwindigkeits-Echtzeit-Bewegungssteuerungsnetzwerk
Mercury™ ist das patentierte, extrem schnelle Motion-Control-Netzwerk von Polaris Motion. Es dient zur Verbindung eines Polaris UniverseOne™ -Controllers mit Antrieben, E/A-Modulen und anderen Geräten. Ein Controller verfügt über vier Ports, an die jeweils bis zu 31 Geräte in Reihe geschaltet werden können, sodass ein Mercury™-Netzwerk maximal 124 Geräte umfasst.
US-Patent 8,363,680
Europäisches Patent 2494742 B1
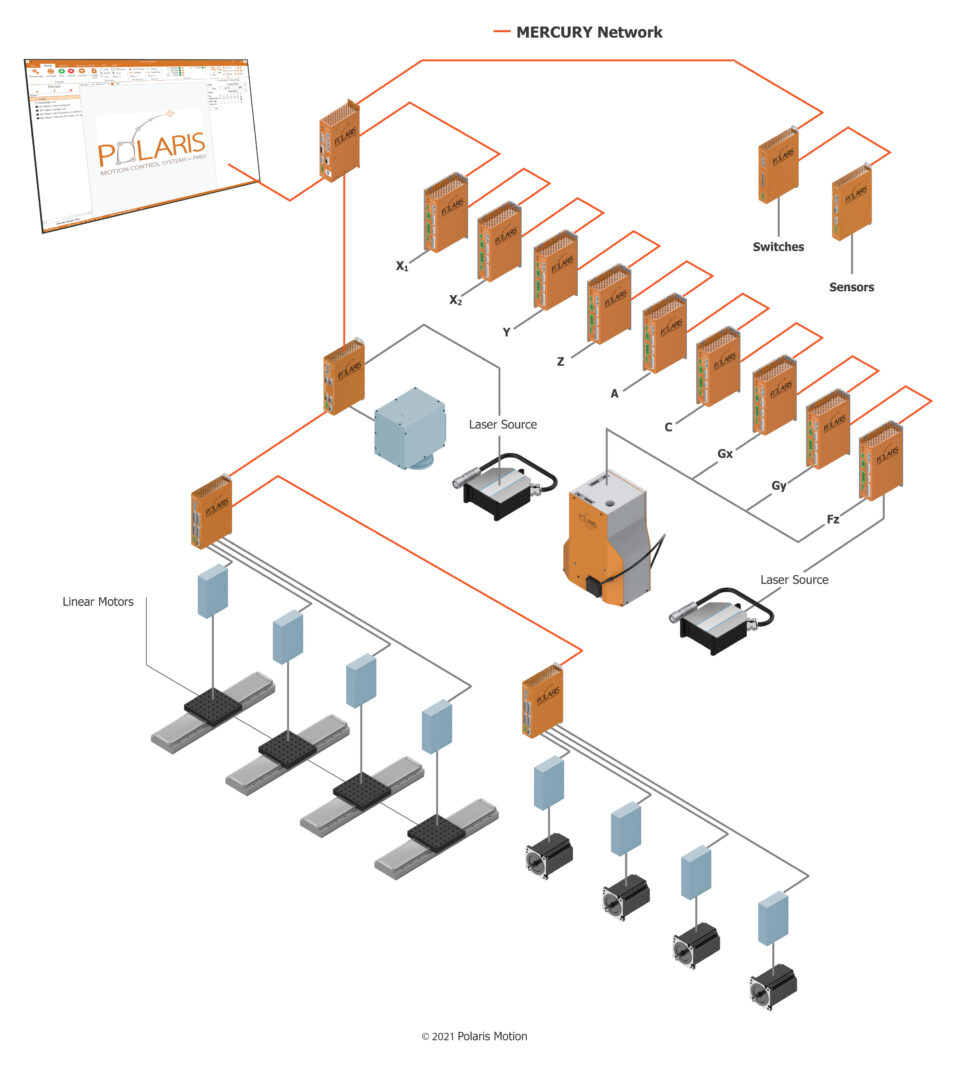
Ein Mercury ™ -Netzwerk
hat vier Protokolle:
1. Synchrones Protokoll
2. Asynchrones Protokoll
3. Streaming-Protokoll
4. Zeitprotokoll
Quecksilber™ Netzwerkkommunikationsprotokoll
1. Mithilfe des synchronen Protokolls werden die Positionssollwerte vom Controller an die einzelnen Antriebe im Takt des SYNC-Signals gesendet. Gleichzeitig werden Daten von den Antrieben mit derselben Frequenz und demselben SYNC-Signal erfasst und zur Speicherung oder Analyse an den Controller zurückgesendet. Mit dem SYNC-Signal lassen sich für Mehrachsenmaschinen Sollwertfrequenzen von 1 kHz bis 200 kHz realisieren.
2. Das asynchrone Protokoll verwendet auf dem Controller laufende Software, um Informationen wie die aktuelle Position, die Antriebstemperatur und andere Maschinenvariablen aus den Antriebsregistern anzufordern.
3. Das Streaming-Protokoll wird verwendet, um die Antriebe, digitalen E/A-Schnittstellen, analogen E/A-Schnittstellen und die anderen Mercury™-Netzwerkgeräte mit neuer Firmware zu programmieren.
4. Das Zeitprotokoll ist eine hochentwickelte Technologie, die sicherstellt, dass jedes Gerät im Mercury™-Netzwerk bis auf Nanosekunden genau mit den anderen synchronisiert ist.
Unterstützte Geräte
Es gibt eine umfassende Liste von Geräten, die für das Mercury ™ Motion Control-Netzwerk verfügbar sind. Diese schließen ein:
- Polaris UniverseOne ™ Motion Controller
- Einphasige und dreiphasige PWM-Antriebe
- Einphasige und dreiphasige Linearantriebe
- Galvanometerantriebe
- Digital I / O
- Analoge E / A
- Servo-Schnittstellenmodule für 3rd Party Servomotorsysteme
- Step Direction Interface Module für 3rd Party Schrittmotorsysteme
- XY2-100 Galvo-Scannermodule
- SL2-100 Galvo-Scannermodule
- HSSI Galvo Scanner Module
- Polaris 2D- und 3D-Galvo-Scanner
- Spezialisierte Geräte für OEM-Kunden
Leistung
Das patentierte Mercury ™ Motion Control-Netzwerk von Polaris Motion wurde für Hochleistungs-Motion Control-Anwendungen optimiert. Es wurde entwickelt, um die anspruchsvollsten Maschinenarchitekturen zu unterstützen. Das Protokoll kann die Kommunikation von einer einzelnen Bewegungssteuerung zu mehreren CNC-Maschinen oder Robotern unterstützen. Es kann verwendet werden, um eine Reihe von 3D-Scanköpfen für Metall-AM-Anwendungen zu steuern. Einige Mercury ™ -Netzwerkfunktionen umfassen:
- 4 Echtzeit-Ports mit 1 Gbit / s pro Port
- Bidirektionale Datenübertragung
- 125 Geräte einschließlich des Controllers
- Synchrone Datenkommunikation
- Asynchrone Datenkommunikation
- Streaming-Protokoll zur Programmierung
- Zeitprotokoll für die Synchronisation