
Servomotorantriebe mit linearer und PWM-Steuerung
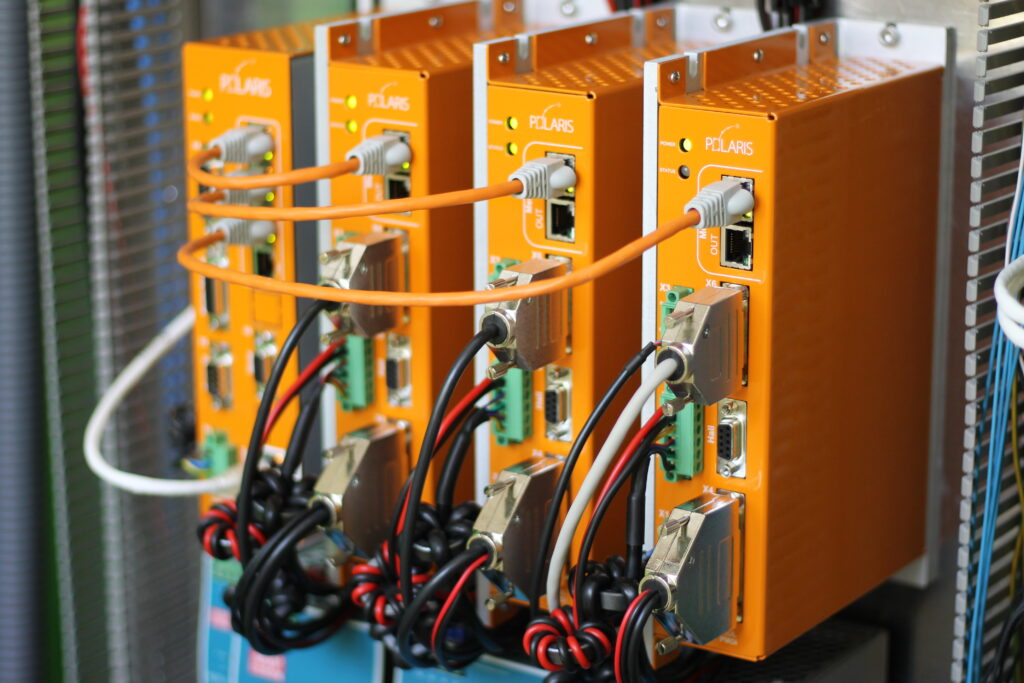
Die Servomotorantriebe von Polaris UniverseOne™ werden von Kunden zur präzisen Leistungsversorgung ihrer Aktuatoren eingesetzt. Die Antriebe arbeiten linear und PWM-gesteuert und eignen sich zur Ansteuerung von Drehstrom- und Wechselstrommotoren. Sie empfangen ihre Anweisungen von einem Polaris UniverseOne™ Motion-Controller, schließen den Servoregelkreis und übermitteln Informationen wie Ist-Position und Antriebszustand zurück an den Controller.
Für verschiedene Aktuatoren stehen diverse Antriebstypen zur Verfügung, darunter BLDC-Dreh- und Linearmotoren, Schnellwerkzeugservoantriebe (FTS), Schwingspulenmotoren und Galvo-Scannermotoren. Polaris UniverseOne™ -Antriebe sind für Drehtische, Ultrapräzisionsspindeln und Hochgeschwindigkeits-CNC-Spindeln erhältlich.
Servo-Feedback-Filter
Jedes Laufwerk verfügt über fortschrittliche feldprogrammierbare Gate-Arrays (FPGA), die die Implementierung fortschrittlicher Servo-Feedback-Filter-Algorithmen vereinfachen. Polaris bietet ein traditionelles PID-Rückkopplungsfilter (Proportional-Integral-Derivat) mit Geschwindigkeits- und Beschleunigungs-Feedforward (PIDVAFF). Die OEM-Kunden von Polaris können ihre eigenen, fortschrittlichen Servofilter- und DSP-Designs (Digital Signal Processing) mithilfe der SPU-Technologie (Polaris Servo Processing Unit) implementieren.
Encoder-Unterstützung
Die Servoantriebe der Polaris UniverseOne™-Serie unterstützen zahlreiche Positionsgeber. Dazu gehören standardmäßige ABZ-Quadraturgeber, 1-Vpp-SIN/COS-Analoggeber sowie inkrementelle und absolute BiSS- und ENDAT-Geber. Optional sind zwei Positionsgeber pro Achse verfügbar.
Unterstützte Encoder-Marken
Rotierende und lineare BLDC-Motorsteuerung
Polaris UniverseOne ™ -Antriebe steuern mühelos rotierende und lineare BLDC-Motoren. Die Einrichtung ist schnell und einfach mit den automatischen Kommutierungswerkzeugen, die in der Setup- und Optimierungssoftware MotionTools ™ verfügbar sind.
Spindelmotorsteuerung
Polaris UniverseOne ™ -Antriebe dienen zur Steuerung von Hochleistungs-CNC-Spindeln. Erweiterte Funktionen wie Feldschwächung ermöglichen eine genaue Hochgeschwindigkeits-Geschwindigkeitsregelung. Geschwindigkeiten von bis zu 100,000 U / min werden erreicht.
>> Erfahren Sie mehr
Preistabellensteuerung
Rate-Table-Systeme erfordern eine genaue Geschwindigkeits- und Beschleunigungssteuerung zum Testen von Luft- und Raumfahrtsensoren. Polaris UniverseOne ™ -Antriebe mit fortschrittlicher Geberkompensation und Drehmomentkompensation machen dies möglich.
>> Erfahren Sie mehr
Gbit / s-Echtzeitnetzwerk
Kommunikation zwischen a Polaris UniverseOne ™ Antrieb und Steuerung sind erledigt Mercury ™, Das patentierte Gbit / s-Echtzeit-Bewegungssteuerungsnetzwerk von Polaris Motion. Sollwerte werden mit hohen Raten über Mercury ™ gestreamt.
>> Erfahren Sie mehr
Portalsteuerung
>> Erfahren Sie mehr
Polaris UniverseOne ™ -Laufwerke werden zur Steuerung von Portalen verwendet. Portale verwenden zwei Motoren parallel, die mit einer Brücke verbunden sind. Es werden zwei Antriebe verwendet, einer pro Motor, und eine spezielle Software ermöglicht die einfache Kommutierung, Servotuning und Referenzfahrt.