
BlueMotionは、精密リニアモーター駆動ステージの韓国メーカーであり、お客様にレーザーアプリケーションを提供しています。 新しい市場を促進するための高度なソリューションに挑戦するとき、PolarisMotionは素晴らしいパートナーでした。 特に、Polaris Motionは、ハイエンドのレーザーおよびロボット工学アプリケーションを実装するための非常に強力なソリューションです。 私たちはいつでも間違いなく一緒に信仰に基づいてポラリスモーションで新しいアプリケーションを試すことができます!
BlueMotionのLee、Gil-Young(社長)
Polaris Motionの無限視野(IFOV)アルゴリズムは、レーザーガルバノスキャナと電動ステージの動きをシームレスに連携させます。設定は簡単で、選択するパラメータは1つだけです。スライダーを使って、スキャナとステージのどちらがどれだけの作業を行うかを選択できます。
PolarisのIFOVは、多くのモーション軸に適用できます。最もシンプルな実装では、XYステージと2Dガルバノスキャナを使用します。
当社独自の機能として、Polaris IFOVは5軸XYZ-ACステージと3Dガルバノスキャナを連携させることができます。5軸CNCマシンやロボットの動作を、3Dガルバノスキャナとシームレスかつ最小限の労力で連携させることが可能です。
2軸アプリケーション
2DアプリケーションにおけるIFOVの主な利点としては、より広い有効作業領域、より大きな部品を処理できる能力、ステッチングエラーゼロによる部品品質の向上、単一の座標系、およびスループットの向上などが挙げられます。
3軸アプリケーション
3Dアプリケーションでは、Z軸方向のIFOV(内部視野)により、光路に関して妥協する必要がなくなります。レーザースポットサイズを広い作業領域にわたって一定に保つことができます。XY軸とZ軸方向のIFOVを組み合わせることで、レーザービームの照射性能を一切損なうことなく実現できます。
Polaris MotionのIFOV技術のユニークな特徴は、5軸CNC工作機械アプリケーションと6軸多関節ロボットアームアプリケーションとの完全な互換性です。
ステージトラッキングエラーを排除する
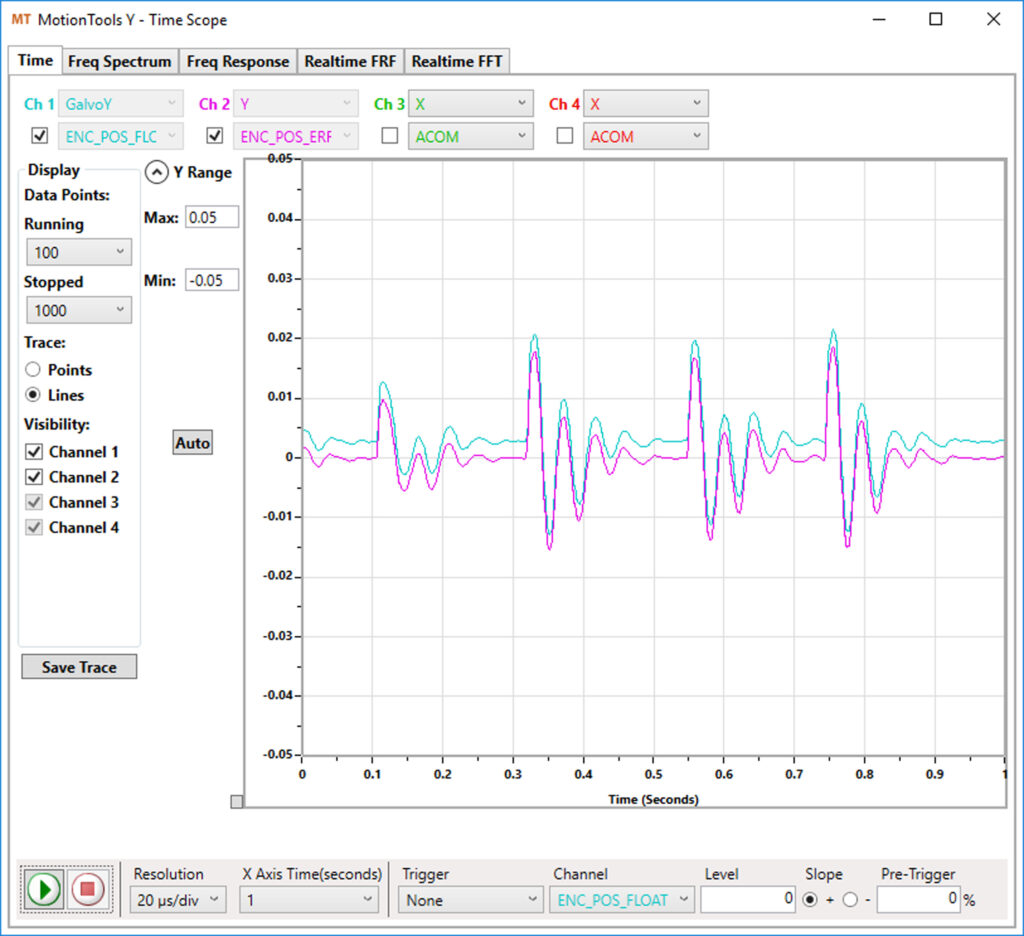
高応答性ガルバノスキャナを使用することで、高慣性ステージによって発生するサーボトラッキング誤差をほぼ完全に排除できます。高速Mercury™ネットワークを使用することで、ステージのX軸とY軸のサーボ誤差がガルバノスキャナの軸に伝達され、ガルバノスキャナの軸設定値から差し引かれるため、動的なステージサーボ誤差補正が実現されます。
3Dガルボスキャナー
3Dガルボスキャナを5軸CNC工作機械に統合することで、複雑な回転軸を持つ3Dレーザー加工部品を製造できます。Polaris Motionの5軸IFOVは、追加の回転軸を考慮しています。機械軸とレーザー光軸のXYZ直交座標への調整はユーザーには明確で、使いやすさはそのまま維持されます。
この手法は汎用性が高く、 6軸多関節ロボットアームにも同様に適用できます。3Dスキャンヘッドをロボットのエンドエフェクタに取り付けることで、ワークピースを下部に固定した状態で、遠隔溶接用途に使用できます。
あるいは、表面構造化のために 3D ガルボ スキャナーを頭上に取り付けたまま、ワークピースをロボット グリッパーで保持することもできます。
PolarisMotionの無限視野の利点
- 単一パラメータ設定
- XNUMXつの座標系
- 1つの大きな連続した作業場
- ゼロステッチエラー
- より高い部品品質
- 大型部品のシームレスな加工
- 2Dおよび3D IFOV機能
- 3DIFOVによる一定のレーザースポット径
- 90°に近い入射角
- 5軸CNCマシンのIFOV
- 6軸関節型ロボットアームのIFOV
- 高速ガルボスキャナ軸を使用した動的ステージエラー補正
- 2Dおよび3Dパスに沿ったレーザー制御をサポート
- Polaris 2Dおよび3Dガルボスキャナで動作します
- LUMINEX および BARNFIND 機器に互換対応 XY2-100, SL2-100, HSSI ガルボスキャナインターフェース