
Rede de controle de movimento em tempo real de alta velocidade Mercury ™
Mercury™ é a rede de controle de movimento de altíssima velocidade patenteada pela Polaris Motion. Ela é usada para conectar um controlador Polaris UniverseOne™ a drives, E/S e outros dispositivos. Um controlador possui 4 portas, cada uma suportando uma conexão em cadeia de até 31 dispositivos, totalizando um máximo de 124 dispositivos em uma rede Mercury™.
Patente dos EUA 8,363,680
Patente Europeia 2494742 B1
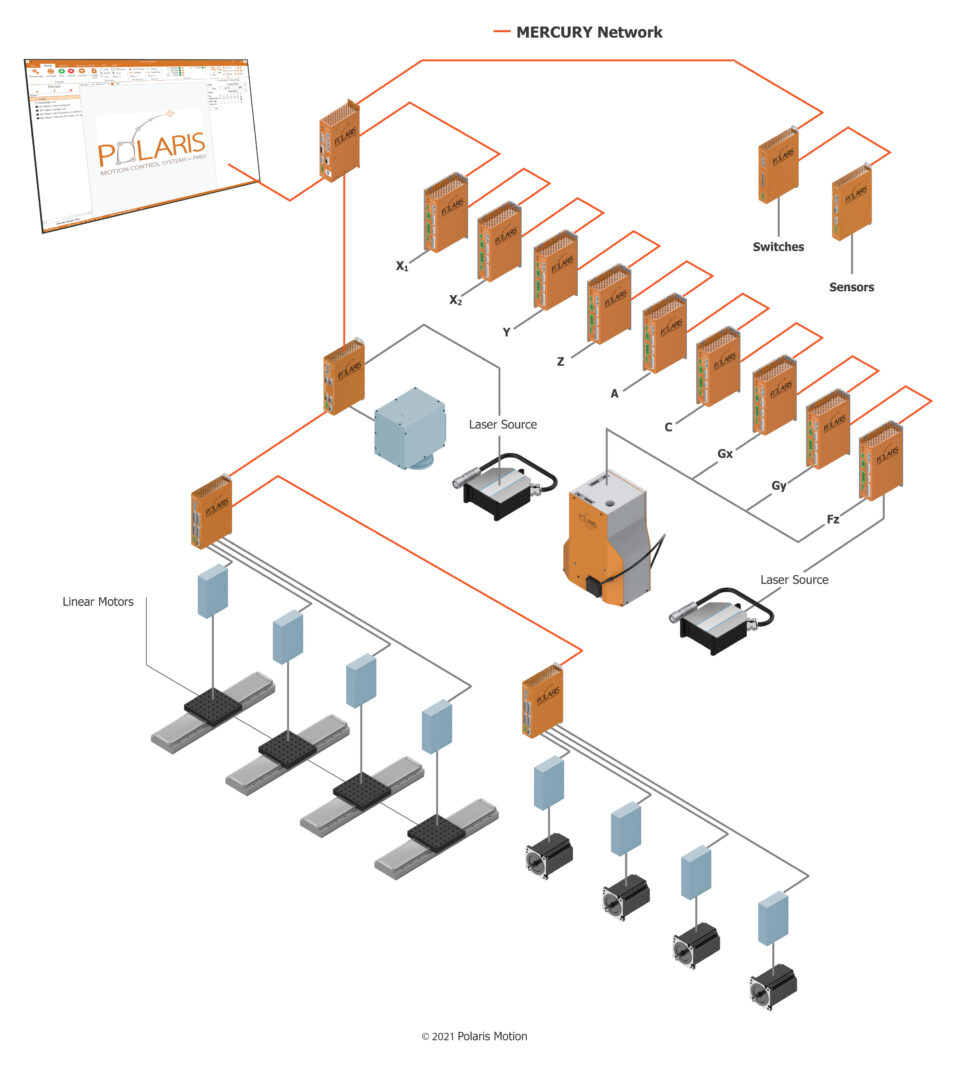
Uma Rede Mercury ™
tem quatro protocolos:
1. Protocolo síncrono
2. Protocolo assíncrono
3. Protocolo de streaming
4. Protocolo de tempo
MercúrioProtocolo de Comunicação de Rede ™
1. Utilizando o protocolo síncrono , os pontos de ajuste de posição são enviados do controlador para cada um dos acionadores remotos no pulso do sinal SYNC. Simultaneamente, os dados são coletados dos acionadores na mesma taxa, com o mesmo sinal SYNC, e enviados de volta ao controlador para armazenamento ou análise. Utilizando o sinal SYNC, taxas de pontos de ajuste de 1 kHz a 200 kHz podem ser alcançadas para configurações de máquinas multieixos.
2. O protocolo assíncrono utiliza um software executado no controlador para solicitar informações como a posição atual, a temperatura do inversor e outras variáveis da máquina a partir dos registradores do inversor.
3. O protocolo de streaming é usado para programar os drives, E/S digitais, E/S analógicas e outros dispositivos de rede Mercury™ com novo firmware.
4. O protocolo de tempo é uma tecnologia sofisticada que garante que cada dispositivo na rede Mercury™ esteja sincronizado com os demais com precisão de nanossegundos.
dispositivos suportados
Há uma lista abrangente de dispositivos disponíveis para a rede de controle de movimento Mercury ™. Esses incluem:
- Polaris UniverseOne ™ Motion Controller
- Unidades e unidades PWM trifásicas
- Unidades Lineares Monofásicas e Trifásicas
- Unidades de Galvanômetro
- Digital I / O
- E / S analógicas
- Módulos de interface servo para 3rd Sistemas Servo Motor Party
- Módulos de interface de direção de etapa para 3rd Sistemas de motor de passo Party
- Módulos de scanner Galvo XY2-100
- Módulos de scanner SL2-100 Galvo
- Módulos de scanner HSSI Galvo
- Scanners Polaris 2D e 3D Galvo
- Dispositivos especializados para clientes OEM
Desempenho
A rede de controle de movimento patenteada Mercury ™ da Polaris Motion foi otimizada para aplicações de controle de movimento de alto desempenho. Ele foi projetado para suportar as arquiteturas de máquina mais exigentes. O protocolo pode suportar a comunicação de um único controlador de movimento para várias máquinas CNC ou robôs. Ele pode ser usado para controlar uma série de cabeças de digitalização 3D para aplicações de metal AM. Alguns recursos de rede Mercury ™ incluem:
- 4 portas em tempo real a 1 Gbps por porta
- Transmissão bidirecional de dados
- 125 dispositivos incluindo o controlador
- Comunicação de dados síncrona
- Comunicação de dados assíncrona
- Protocolo de streaming para programação
- Protocolo de tempo para sincronização